物理实验软件传感器库
它是什么?
面向物理实验的可复用软件传感器基础层。 它把摄像头帧、屏幕像素和图像算法观测统一为可追溯的 FramePacket 与 SensorEvent,供后续物理实验项目复用。
仓库也承载处理 Sensor 输出的可复用配套处理工具;这些工具不会假装产生新的直接观测。
这是长期维护的基础能力库,不是新的实验应用。来源项目保持原状,继续作为历史实现和实际使用情境的事实来源。
物理实验项目
      ↓
可复用成熟能力
      ↓
物理实验软件传感器库
      ↓
未来物理实验项目
成熟能力通过 adapter 渐进抽取,对固定来源 commit 做测试、文档和 benchmark,再服务未来项目。像素位置、OCR 文本、置信度和边界框是软件直接观测,不会自动成为经标定的物理量。
物理 / 软件来源
        ↓
采集 Sensor → FramePacket
        ↓
处理 Sensor → SensorEvent / 标量测量值
        ↓
配套处理工具
        ↓
物理实验应用
例如:screen.capture → ocr.number → vector.compose-3d → 三维合矢量。最后一步只重建已有标量测量值,不感知新的物理量。
语言访问
仓库三语内容完整性:PASS。英文、简体中文、日文 Markdown 都是完整的来源文档。如果某些地区的 GitHub 文件查看页暂时失败,仍可从仓库首页获得以下简要说明:
- English quick summary: A reusable software sensing layer for physics experiments with 7 Software Sensors, 1 Companion Processing Tool and 8 public capabilities. It separates direct image/screen/OCR/tracking observations from downstream physical quantities. The public
v0.6.0contains seven Sensor Bundles;vector.compose-3dremains an unreleased experimental Tool. A complete static reader is prepared indocs/for GitHub Pagesmain /docsdeployment. - 日本語クイックガイド:物理実験向けの再利用可能なソフトウェアセンサー基盤であり、7 個の Software Sensor、1 個の Companion Processing Tool、合計 8 項目の公開 capability を提供します。画像・画面・OCR・追跡の直接観測と下流の物理量は区別されます。公開
v0.6.0には 7 個の Sensor Bundle が含まれ、vector.compose-3dは未リリースの experimental Tool です。GitHub Pages のmain /docs公開用 static reader はdocs/に準備されています。
项目状态
7 个软件传感器 · 1 个配套处理工具 · 共 8 项可复用公开能力 · 英文 / 简体中文 / 日文
7 个 adapter 和该工具目前均为 experimental。公开 v0.6.0 Release 包含 7 个 Sensor Bundle;工具尚未发布。首次 E5 下游复用已经完成,但不能把任何 Sensor 描述为已经全面 validated。
传感器目录
| Sensor | 用途 | 语言 | 成熟度 | 证据 | 示例 | 下载 |
|---|---|---|---|---|---|---|
camera.capture |
带时间/后端信息的摄像头帧 | Python | experimental | E1 | 示例 | bundle |
screen.capture |
用户授权的屏幕/窗口像素 | TypeScript | experimental | E1 | 示例 | bundle |
ocr.number |
从图像 ROI 读取数字 | TypeScript | experimental | E3 | 示例 | bundle |
tracker.color-marker |
HSV/轮廓颜色标记追踪 | Python | experimental | E2 | 示例 | bundle |
tracker.spot-centroid |
光斑亮度加权重心 | Python | experimental | E5 | 示例 | bundle |
tracker.template |
ROI 初始化的单目标追踪 | Python | experimental | E3 | 示例 | bundle |
tracker.yolo |
多目标检测/追踪 adapter | Python | experimental | E2 | 示例 | bundle |
完整信息见传感器目录。证据等级表示实际跑过的路径;成熟度是另一项发布决策。
配套处理工具
| Tool | 用途 | 语言 | 状态 | 示例 | 文档 |
|---|---|---|---|---|---|
vector.compose-3d |
从标量分量进行三维矢量合成与重建 | TypeScript | experimental | Web demo | Tool Page |
完整信息见配套工具目录。配套工具构成可扩展的测量处理层,不计入 Sensor 数量。
快速开始
先阅读快速开始,再从 v0.6.0 Experimental Release 选择 Python wheel 或 TypeScript tgz。本项目没有发布到 PyPI 或 npm registry。
python -m pip install './physics_software_sensors-0.5.0-py3-none-any.whl[classical-trackers]'
npm install ./physics-software-sensors-core-0.3.0.tgz
下载
Release 包含一个 Python wheel、一个 TypeScript tgz、七个 Sensor Bundle、release-manifest.json 和 SHA256SUMS。Sensor Bundle 是便于阅读的文档/示例包,不复制公共 core。参阅下载传感器和安装。
能力总览
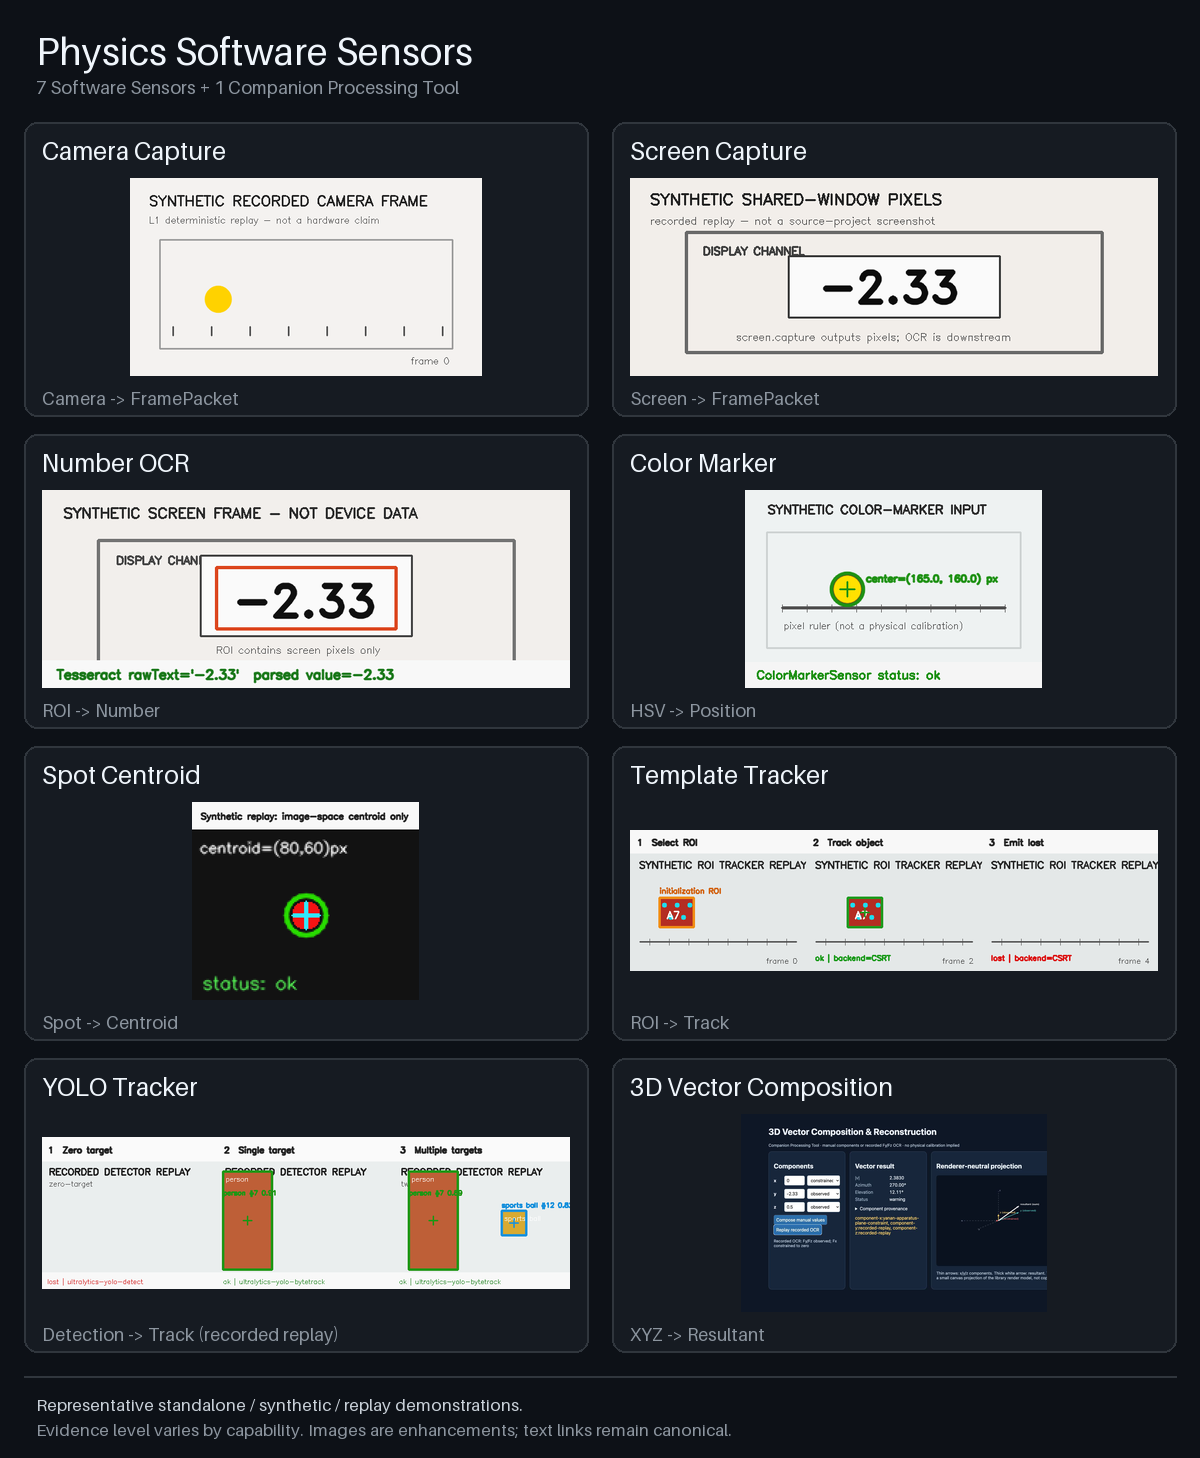
图中汇总了 standalone、synthetic 和 replay 演示,各能力的证据等级并不相同;YOLO tile 明确是 recorded detector replay,不是真实 YOLO inference。图片只是增强展示;即使图片服务不可用,下面的文字链接仍是可靠入口。
摄像头采集 · 屏幕采集 · 数字 OCR · 颜色标记追踪 · 光斑重心 · 模板 / 单目标追踪 · YOLO 追踪 · 三维矢量合成
覆盖:7/7 个软件传感器 + 1/1 个配套处理工具 = 8/8 项可复用公开能力。进入三语能力展示详情页可查看八张独立 demo 图及其证据边界。
核心原则
- 不破坏或静默改写来源项目。
- 来源追溯固定到仓库、完整 commit SHA、路径和符号。
- 保存原始观测,明确区分后续派生值。
- 显式记录时间、坐标、单位、置信度和不确定度。
- 保守说明证据、成熟度、许可证和模型边界。
长期工作流
新的物理实验项目
      ↓
可复用的成熟能力
      ↓
Sensor Intake
      ↓
Physics Software Sensors
      ↓
Experimental / Validation / Release
      ↓
未来物理实验项目
今后的工作通过 Sensor Intake、新增 Sensor 操作说明或已有 Sensor 维护轨道进入,不再默认创建新 Phase。首次从抽取到复用的完整周期见首次完整复用闭环。
文档
- 传感器目录
- 配套工具目录
- 能力展示详情
- 快速开始
- 证据与成熟度
- Sensor 接入流程
- 首次完整复用闭环和维护指南
- 当前项目状态
- 术语和 i18n 风格指南
- Demo 素材清单
- 架构、数据格式、benchmark
- v0.6.0 Release
开发与校验
python3 tools/validate_repo.py
pytest
npm --prefix packages/typescript test
参阅 CONTRIBUTING.md。新 Sensor 或重大能力必须走正式 intake;普通 bugfix 不需要。
当前非目标
- 不声称 stable、production-ready、measurement-grade 或 metrology-ready。
- 不自动下载 YOLO 模型,也不捆绑模型权重。
- 不强制来源实验项目迁移。
- 不发布 PyPI/npm;首次已合并的 E5 接入是离线回放路径,不替换下游实时摄像头实现。
许可
本仓库自有代码和文档采用 MIT。来源代码、模型、数据和依赖继续遵守各自许可证边界;参阅 THIRD_PARTY_NOTICES.md。
最新 handoff:.agent-handoff/latest.md · .agent-handoff/latest.json